Ring Quader – Halle
Une œuvre en triptyque, 18 mètres de large, dans une halle industrielle
Visualisation d'un espace fictif – pas un projet réalisé.
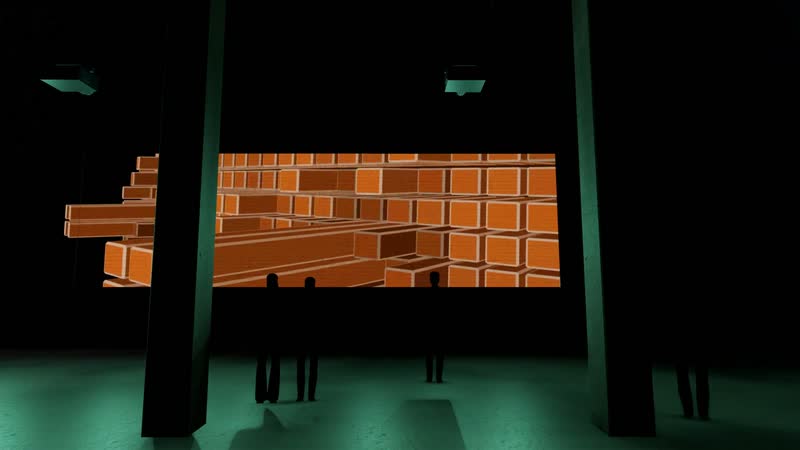
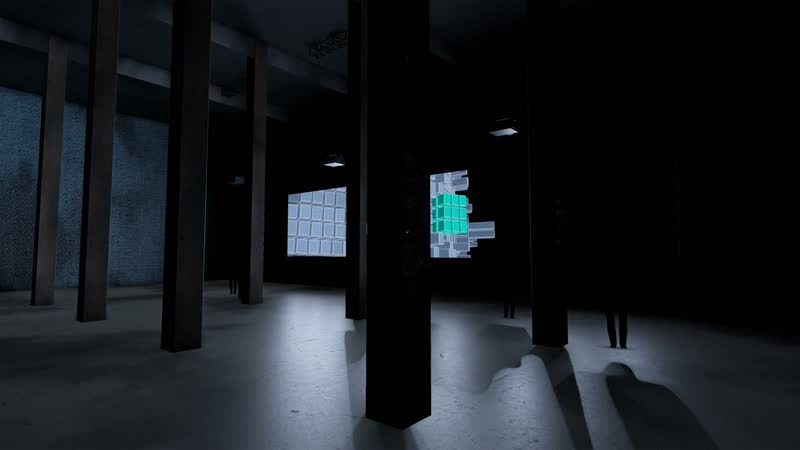
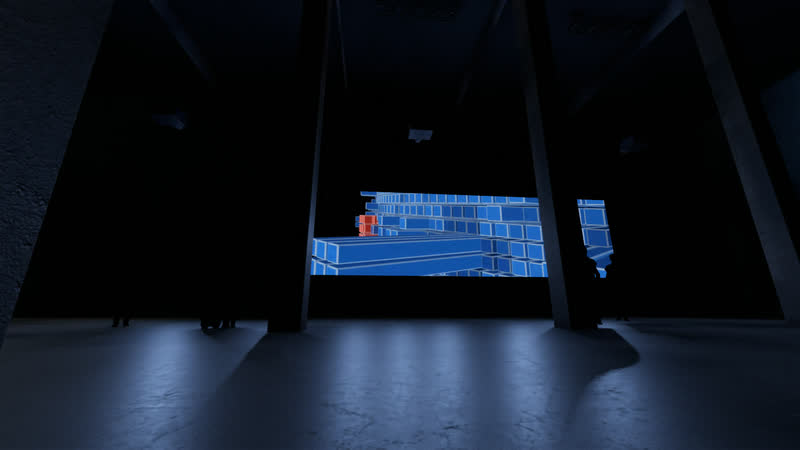
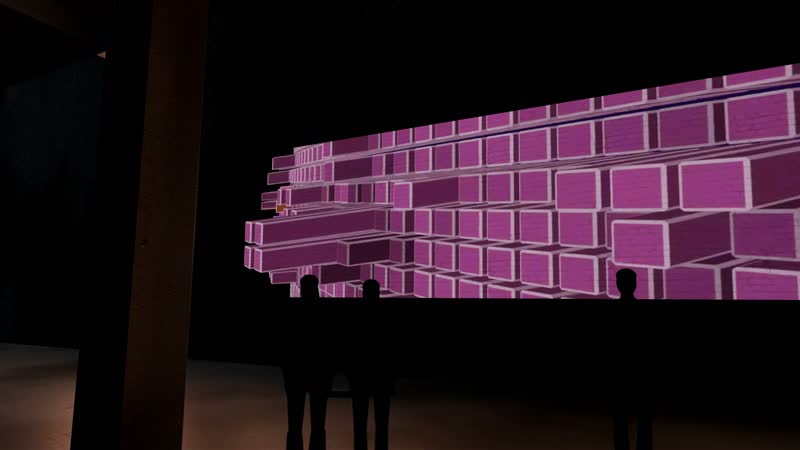
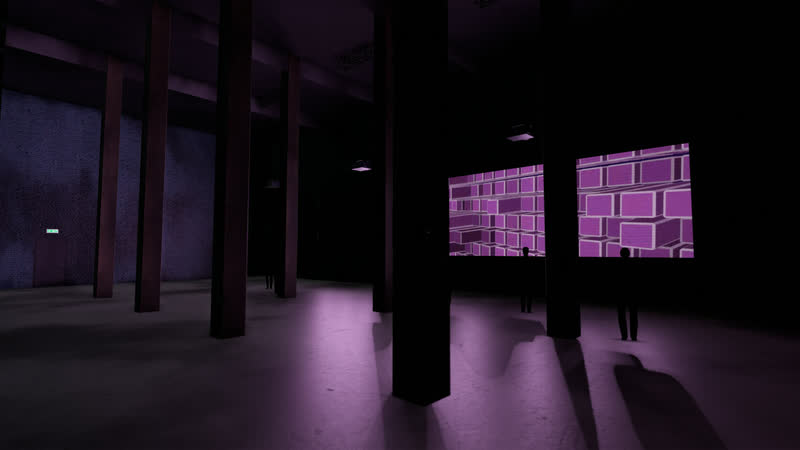
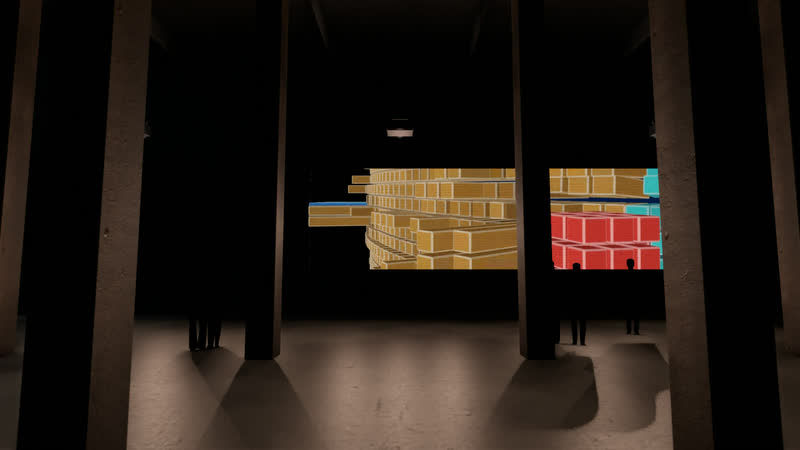
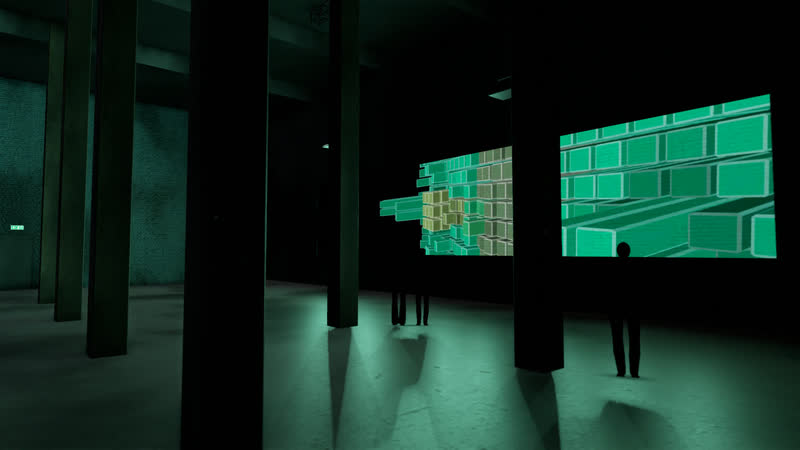
Une halle de trente mètres de long aux murs de brique peints en sombre, avec deux rangées de piliers en béton. Sur le mur du fond, « Pfeiler » de la série Ring Quader se déploie en triptyque sur trois projections.
Une large bande est découpée dans la vidéo de l'œuvre et répartie sur trois projecteurs suspendus à des ponts truss transversaux sous le toit. L'image mesure 18 mètres de large et commence à 1,50 mètre de hauteur, de sorte qu'elle reste visible même derrière des groupes de visiteurs.
On entre dans la halle par le portail. Entre les piliers, la lumière colorée de l'œuvre tombe sur le sol et la maçonnerie ; les piliers rythment l'espace et donnent de la profondeur à l'image.
Technique
Ce qu'il faut pour construire cet espace : dimensions, appareils, luminosité.
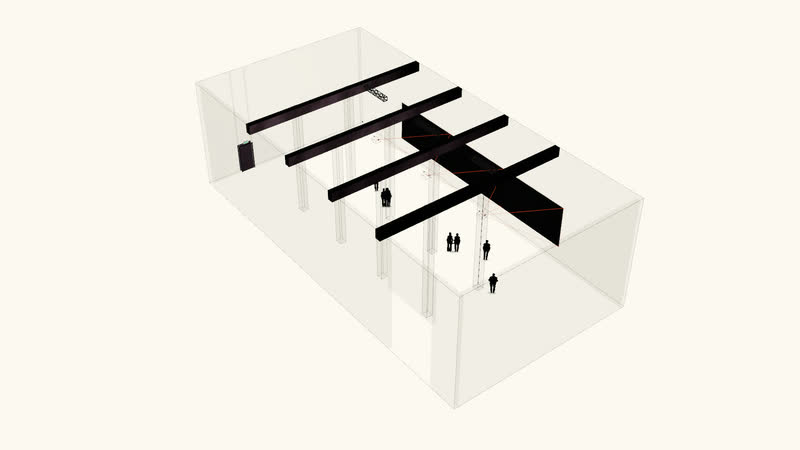
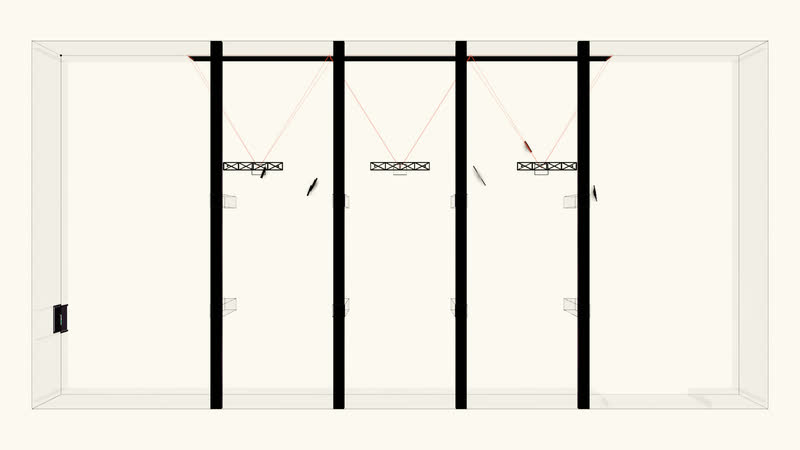
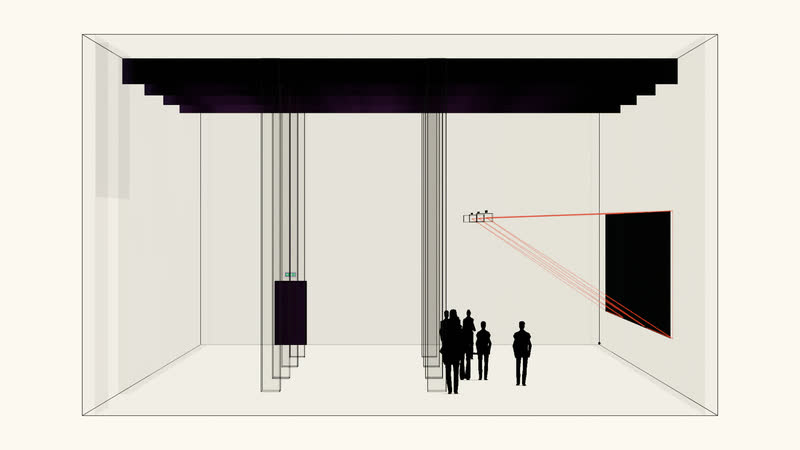
Trois projecteurs Panasonic PT-MZ882 avec objectif ET-ELW22 (zoom courte focale), de 8 200 lumens chacun, sont suspendus à des ponts truss transversaux. Chaque image partielle mesure 6,00 × 3,38 m, avec un bord inférieur à 1,50 m ; la distance de projection est de 4,80 m (rapport de projection 0,80:1, décalage d'objectif vertical de -45 %). Luminance calculée sur le mur : environ 129 cd/m². Les alternatives, la fourchette de prix et toutes les dimensions par appareil figurent dans la liste du matériel ; le plan, la coupe et l'axonométrie montrent les cônes de projection.
Espace
L'espace du scénario et la place qu'y occupent les images.
- Espace
- halle industrielle aux murs de brique et rangées de piliers
- Configuration
- trois formats paysage côte à côte issus d'une seule vidéo (bande prise au centre de l'image)
| Espace | Largeur | Profondeur | Hauteur |
|---|---|---|---|
| Halle | 30 m | 15 m | 9 m |
Projection
Comment naissent les images : appareils, taille d'image, distance et fixation.
3 × Projecteur
6 m × 3,38 m par image
- Bord inférieur
- 1,5 m
- Distance
- 4,8 m
- Rapport de projection
- 0,8 : 1
- Décalage d'objectif
- -45 % vertical
- Fixation
- sur le pont truss
Toutes les images partielles forment une seule image – un ordinateur les diffuse simultanément, à l'image près.
Temps réel et interaction
Le film montre un enregistrement. Dans l'installation, l'œuvre est calculée en direct – et peut réagir à l'espace et aux visiteurs.
- Calcul
- en direct, en temps réel, sur un ordinateur haut de gamme doté d'une carte graphique 3D puissante, à partir d'une NVIDIA RTX 4070 ; avec de nombreuses surfaces d'image, également avec plusieurs cartes graphiques
- Sortie
- tous les projecteurs d'une salle depuis un seul ordinateur, sous forme de zones coordonnées plutôt que de vidéos séparées
- Interaction
- des scanners LiDAR 3D captent les personnes et les mouvements dans l'espace ; l'œuvre peut y réagir
- Ajustement
- mapping sur l'architecture réelle – arêtes, piliers, plafonds et sols
Luminosité
Si l'image sera assez lumineuse : luminance atteinte comparée à la valeur cible. Le trait dans la barre indique la valeur cible.
3 × Panasonic PT-MZ882assez lumineux
- Luminance
- 129 cd/m²
- Valeur cible
- 60 cd/m²
- flux lumineux requis
- 4 962 lm
- Flux lumineux
- 8 200 lm
Appareils
Les appareils de référence utilisés pour les calculs. Des appareils de même catégorie conviennent tout autant.
Panasonic PT-MZ882
- Objectif
- ET-ELW22 (Short-Throw-Zoom)
- Flux lumineux
- 8 200 lm
- Poids
- 18,6 kg
Alternatives (3)
| Modèle | Objectif | Flux lumineux | Luminance |
|---|---|---|---|
| Barco G62-W9 | R9801840 G lens 0.75-0.95:1 (Short Throw) | 9 500 lm | 149 cd/m² |
| Panasonic PT-REZ15 | ET-C1W400 (Weitwinkel-Zoom) | 15 000 lm | 236 cd/m² |
| Panasonic PT-RQ35K2 | ET-D3LEW200 / ET-D3LEW201 (Kurzdistanz-Zoom) | 30 500 lm | 479 cd/m² |
Fourchette de prix et liste du matériel sur demande.
Plans
L'axonométrie, le plan et la coupe montrent l'espace et les cônes de projection.
Glossaire
- Temps réel
- L'image est recalculée à chaque instant, environ 60 fois par seconde, au lieu d'être lue comme une vidéo terminée.
- Scanner LiDAR 3D
- Balaye l'espace avec de la lumière laser et capte les personnes et les mouvements en trois dimensions – la base de l'interaction.
- Ordinateur haut de gamme
- Un ordinateur doté d'une carte graphique 3D puissante – à partir d'une NVIDIA RTX 4070 –, qui calcule l'image en direct et pilote tous les projecteurs à la fois.
- Mapping
- Adapte la projection à la géométrie réelle de l'espace, pour que l'image et l'architecture coïncident exactement.
- Rapport de projection
- Distance divisée par la largeur de l'image. À 0,8 : 1, le projecteur se trouve à 4,8 m pour une image de 6 m de large.
- Décalage d'objectif
- Décale l'image dans l'objectif sans incliner le projecteur – elle reste ainsi rectangulaire.
- Flux lumineux
- La quantité de lumière émise par le projecteur, en lumens.
- Luminance
- La luminosité de la surface d'image telle que l'œil la perçoit, en candelas par mètre carré. Dans une pièce sombre, environ 60 suffisent.
- Bord inférieur
- La hauteur du bord inférieur de l'image au-dessus du sol.
- Sortie synchronisée
- Plusieurs projecteurs montrent des parties de la même image ; un ordinateur les diffuse simultanément – calculées en direct ou en vidéo.
Images
13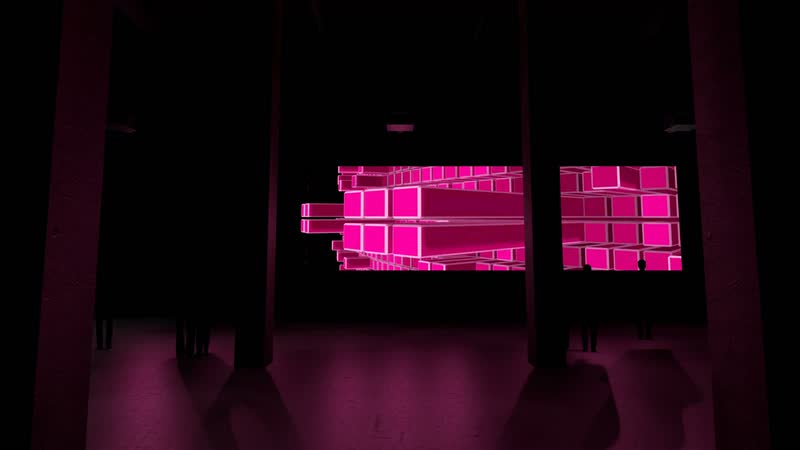
3 autres dans les archivesNouvelle sélection
Œuvres utilisées
1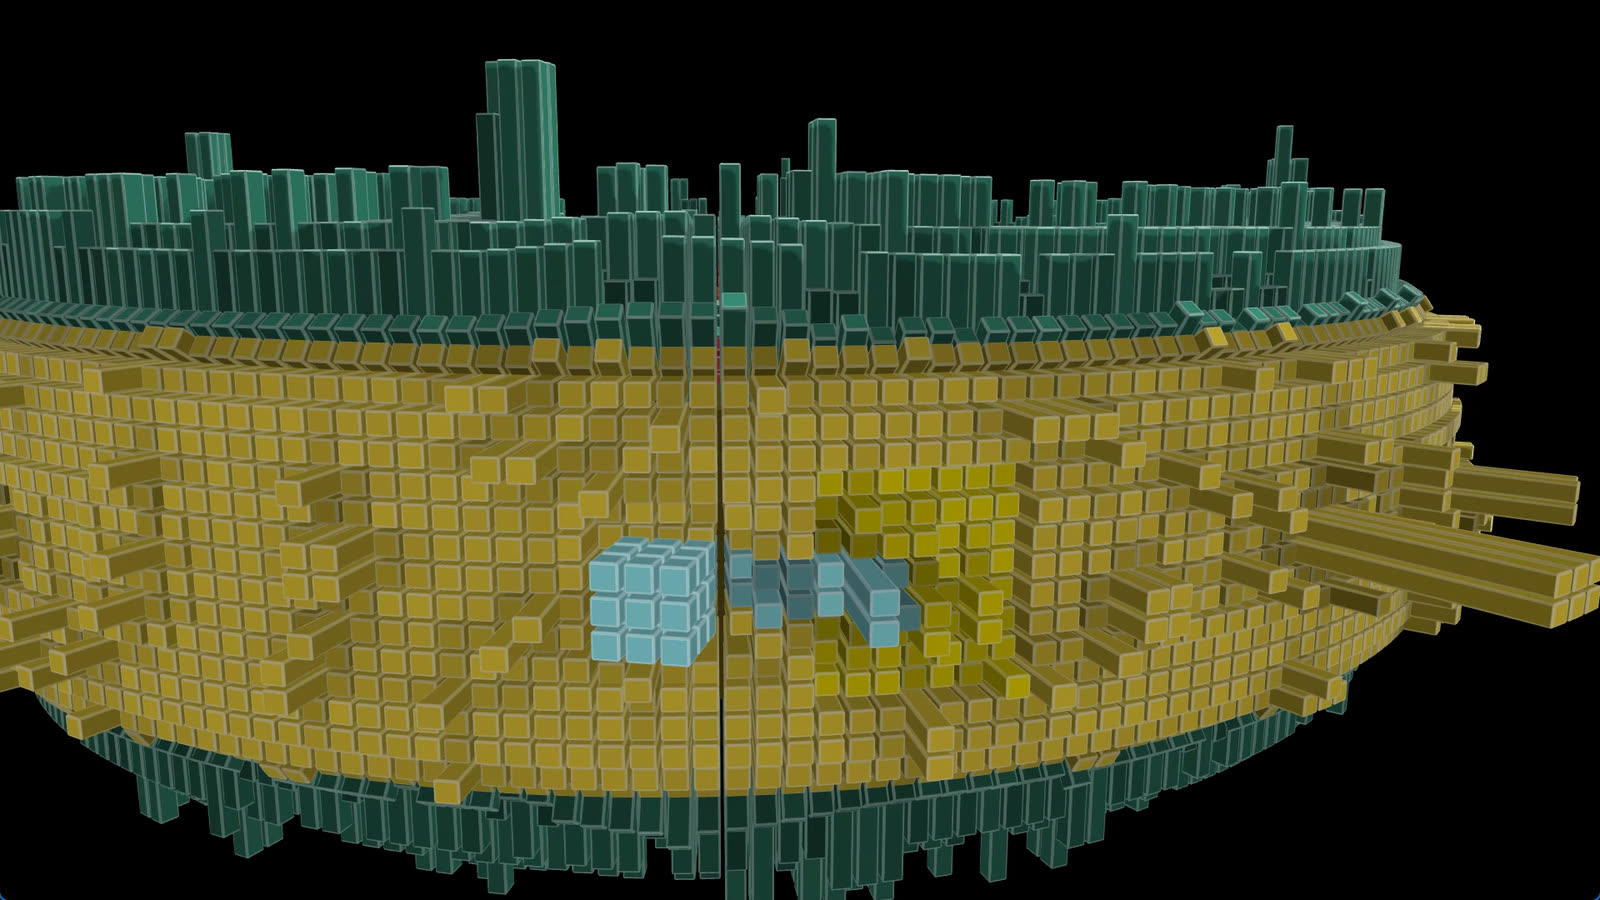
Discuter d'une installation pour votre lieu
Le scénario peut être adapté à un espace réel – plan, dimensions, technique. Écrivez-nous pour nous dire où.
Autres scénarios
-
Film 1:57 VisualisationMusée Kreisel – Panorama Une œuvre sur deux projections, 14 mètres de largeur d'image
-
Film 1:58 VisualisationMusée Minimal – Salle de couleur Trois œuvres, trois murs, un espace fait de couleur
-
Film 1:55 VisualisationMusée Raw Cube – Format portrait Une œuvre sur deux projections superposées, 5,6 mètres de haut
-
Film 1:54 VisualisationStage Ring Quader – Scène Trois œuvres dans la cage de ponts truss d'une scène de concert
-
Film 1:56 VisualisationMusée Minimal Sphere – Grille Une œuvre sur quatre projections, douze mètres de large, dans une halle haute avec galerie
-
Film 1:55 VisualisationMusée Minimal Ring – En angle Une œuvre qui se plie autour de l'angle de la pièce, sur deux murs
-
Film 1:48 VisualisationIndustrie Sculpt Dark – Salle des turbines Une œuvre sur 32 × 18 mètres dans la halle d'une centrale électrique désaffectée
-
Film 1:48 VisualisationStage Minimal Ring – Hangar Un panorama de 54 mètres de large dans un hangar d'aviation
-
Film 1:48 VisualisationMusée Veil – Cathédrale Une sphère de lumière de 20 mètres de haut dans l'abside d'une nef d'église
-
Film 1:48 VisualisationIndustrie Fluid – Citerne Un panorama au-dessus d'une eau sombre dans une citerne souterraine
-
Film 1:48 VisualisationCity Sculpt Dark Color – Hall de gare Une image panoramique de 45 × 17 mètres sur le mur de tête d'un hall de gare
-
Film 1:48 VisualisationStage Minimal – Hall d'exposition Trois œuvres sur trois murs, chacune de 28 mètres de large
-
Film 1:48 VisualisationIndustrie Sculpt Color – Caverne de sel Une œuvre de 36 × 20 mètres au cœur de la montagne
-
Film 1:48 VisualisationCity Ring Quader – Place urbaine Une projection de façade de 66 × 25 mètres au-dessus d'une place nocturne
-
Film 1:47 VisualisationStage Minimal Sphere – Entrepôt grande hauteur Une sphère de lumière au bout d'un canyon de rayonnages de 28 mètres de haut
-
Film 1:48 VisualisationIndustrie Sculpt Dark Color – Silo Un format portrait de 24 × 27 mètres dans un puits de béton de 70 mètres de haut
-
Film 1:47 VisualisationIndustrie Raw Cube – Lavoir à charbon Une double image de 44 mètres de large dans l'ossature d'acier d'un lavoir à charbon
-
Film 1:48 VisualisationMusée Sculpt Dark – Atrium Une œuvre de 36 × 20 mètres dans l'atrium de 50 mètres de haut d'un musée
-
Film 2:07 VisualisationMusée Minimal Ring – Musée Onze œuvres dans une halle d'exposition, sur des cimaises autoportantes et dans un cabinet
-
Film 2:21 VisualisationMusée Sculpt – Musée Douze œuvres dans une halle blanche avec trois chambres noires
-
Film 2:20 VisualisationStage Rétrospective – Hall d'exposition Vingt stands d'exposition dans des cages de ponts truss, 24 œuvres issues de onze séries